Un lave-linge exécute un programme sans accéder à Internet. Une montre connectée mesure des mouvements et transmet des données. Une voiture adapte son freinage en une fraction de seconde. Ces exemples illustrent l’informatique embarquée et les objets connectés : des notions proches, mais différentes. Pour les comprendre en SNT, il faut distinguer ce qui mesure, ce qui décide, ce qui agit et ce qui communique.
Sommaire
Embarqué ne signifie pas forcément connecté
Un système informatique embarqué (SIE) est un ensemble matériel et logiciel intégré dans un objet pour réaliser des fonctions précises. Dans un lave-linge, il pilote notamment les étapes du lavage. Dans une voiture, plusieurs systèmes prennent en charge le freinage, la motorisation ou les équipements de confort.
Contrairement à un ordinateur généraliste, conçu pour des usages variés, ce système répond à une mission particulière. Il peut fonctionner sans clavier ni écran, avec des ressources limitées en mémoire, en énergie et en puissance de calcul. Sa conception doit aussi tenir compte de son environnement : vibrations, chaleur ou humidité, par exemple.
Un objet connecté échange des données avec d’autres équipements par un réseau, directement ou par l’intermédiaire d’une passerelle, comme un smartphone. Une liaison Bluetooth peut ainsi relier un bracelet à un téléphone, qui transmet ensuite les données sur Internet. L’Internet des objets, ou IoT pour Internet of Things, désigne cet ensemble d’objets et de services interconnectés.
La distinction à retenir est simple : un objet informatisé n’est pas nécessairement connecté. Un thermostat autonome peut mesurer et réguler la température sans réseau. Sa version connectée ajoute, par exemple, le réglage à distance. La connexion enrichit donc certaines fonctions sans être indispensable à toutes.
Repérer les composants grâce à leur rôle
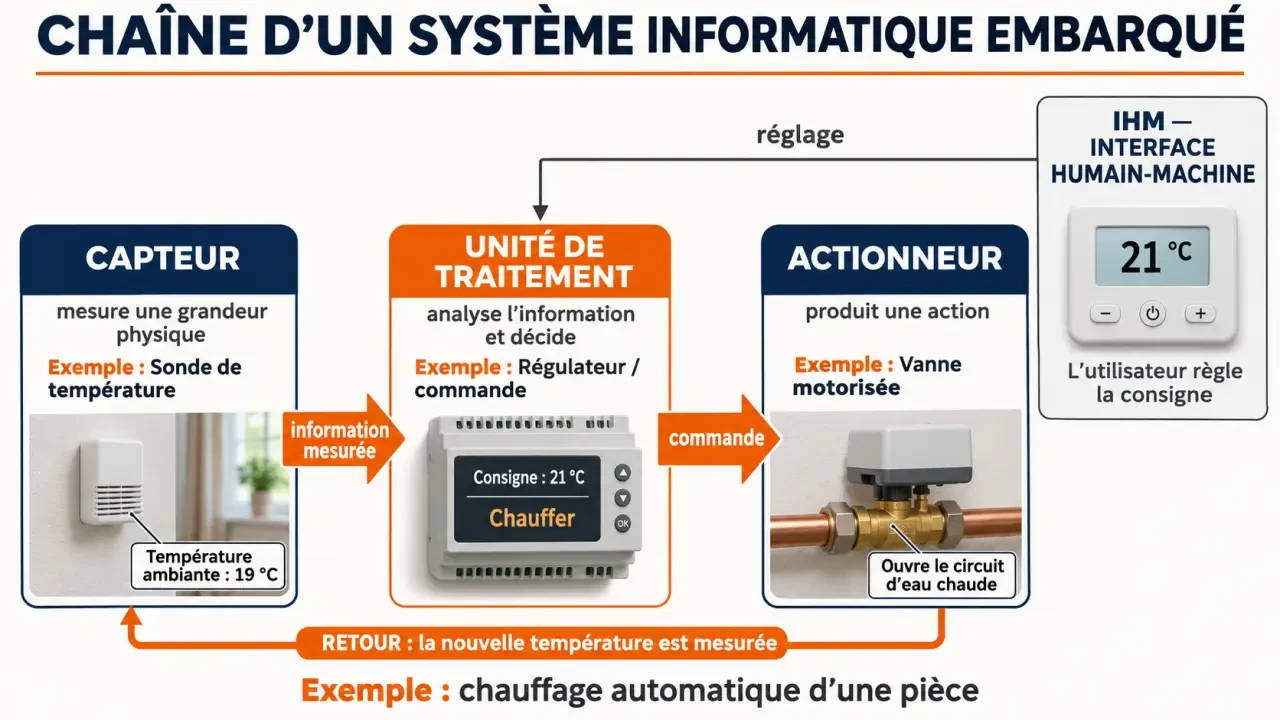
Pour analyser un système, partez de la chaîne capteur → traitement → actionneur. Ajoutez ensuite l’interface qui permet à l’utilisateur de consulter des informations ou de donner une consigne.
| Composant | Rôle | Exemple dans un chauffage automatique |
|---|---|---|
| Capteur | Acquérir une information sur l’environnement | Mesurer la température ambiante |
| Unité de traitement | Exécuter le programme et produire une commande | Comparer la mesure à la consigne |
| Actionneur | Produire une action physique | Ouvrir une vanne motorisée |
| IHM | Permettre les échanges avec l’utilisateur | Régler et afficher la température souhaitée |
Le capteur observe, l’actionneur agit
Un capteur transforme une grandeur physique en information exploitable : luminosité, température, position ou accélération. Un capteur optique détecte à l’aide de lumière ; un capteur inductif de proximité repère notamment des objets métalliques. Selon son fonctionnement, le signal mesuré peut nécessiter une conversion analogique-numérique avant d’être traité.
Un actionneur produit au contraire un effet physique. Un moteur électrique entraîne une roue ; un vérin pneumatique déplace une pièce. Attention au vocabulaire : le capteur ne « décide » pas d’allumer le chauffage. Il fournit une mesure, puis le programme détermine la commande à envoyer.
Le programme traite, l’IHM fait dialoguer
Le traitement repose souvent sur un microcontrôleur, qui rassemble notamment un processeur, de la mémoire et des interfaces d’entrée-sortie dans un même composant. Le programme embarqué, aussi appelé firmware, utilise ces ressources pour gérer l’objet. Un microprocesseur, lui, nécessite généralement davantage de composants externes pour constituer un système complet.
L’interface homme-machine (IHM) peut réunir des boutons, un écran, des voyants ou une application. Elle ne se limite donc pas à un écran tactile : un bouton de démarrage et un témoin lumineux constituent déjà des moyens d’interaction.
Contrôle et temps réel : deux propriétés à distinguer
Les sigles SIE, SIC et STR ne désignent pas trois catégories incompatibles. Ils décrivent des aspects différents d’un système, qui peuvent se cumuler.
| Notion | Question centrale | Exemple |
|---|---|---|
| SIE : système informatique embarqué | L’informatique est-elle intégrée dans un équipement ? | Électronique d’un lave-linge |
| SIC : système informatique de contrôle | Le système pilote-t-il un processus physique ? | Régulation du chauffage |
| STR : système temps réel | La réponse respecte-t-elle une échéance imposée ? | Commande d’un freinage ABS |
Un système de contrôle acquiert des mesures, les traite et commande des actionneurs. Lorsqu’il utilise les conséquences de son action pour ajuster la commande suivante, il fonctionne en boucle fermée. Le chauffage mesure ainsi à nouveau la température après avoir chauffé.
Dans un système temps réel, une réponse correcte arrivée trop tard peut être inutilisable. L’ABS doit adapter le freinage dans les délais exigés par la situation. « Temps réel » ne signifie donc pas simplement « très rapide » : cela signifie respecter une contrainte temporelle. La fréquence du processeur, exprimée en hertz, ne suffit pas à garantir ce respect.
Imaginez une onde de perturbation : une porte s’ouvre, l’air froid entre, le capteur détecte une baisse, puis le chauffage réagit. Chaque étape ajoute un délai. Si la commande réagit trop tard ou trop fortement, la température peut osciller autour de la consigne. Pour comprendre une régulation, observez donc autant le rythme des mesures que la valeur mesurée : mesurer plus souvent ne compense pas automatiquement un actionneur lent.
Passer de la théorie à une carte programmable
Une carte micro:bit ou Arduino permet d’expérimenter cette chaîne à petite échelle. Un exercice accessible consiste à commander un voyant selon la luminosité. Sur micro:bit, la matrice de LED peut également servir à estimer le niveau lumineux ; un montage Arduino peut employer un capteur externe.
- Acquérir : lire la luminosité mesurée.
- Comparer : vérifier si elle est inférieure au seuil choisi.
- Commander : allumer le voyant si la lumière manque, sinon l’éteindre.
- Recommencer : répéter ces opérations dans une boucle.
En MicroPython, une boucle while True permet cette répétition continue. Une pause de 1 seconde, soit 1000 millisecondes, rend l’expérience facile à observer. Elle convient à cette démonstration, mais pas à une fonction de sécurité comme le freinage.
Pour tester le montage, masquez puis éclairez le capteur. Si le voyant clignote près du seuil, utilisez deux seuils distincts : l’un pour allumer, l’autre pour éteindre. Cette technique, appelée hystérésis, évite les changements incessants dus à de petites fluctuations.
Du développement historique aux enjeux du quotidien
Les ordinateurs de guidage du programme Apollo illustrent les débuts de l’informatique embarquée dans les années 1960. Le 15 novembre 1971, Intel commercialise le microprocesseur 4004, à 4 bits : la miniaturisation facilite ensuite l’intégration de fonctions informatiques dans les équipements. Le 15 octobre 1998, la mise en service de la ligne 14 du métro parisien, Météor, illustre l’automatisation des transports. En 1999, Kevin Ashton introduit l’expression « Internet des objets ».
La connexion apporte aujourd’hui des usages concrets : suivi d’activité en santé, arrosage piloté en agriculture ou surveillance d’équipements industriels. Mais les données peuvent rester dans l’objet, passer par un téléphone ou être stockées sur des serveurs distants. Ce trajet détermine une partie des risques pour la vie privée.
- Sécurité : installer les mises à jour et remplacer les mots de passe par défaut limite les risques de prise de contrôle. Des appareils compromis peuvent former un réseau zombie, ou botnet.
- Confidentialité : vérifier les permissions et la collecte évite de transmettre inutilement des habitudes de présence, des déplacements ou des mesures personnelles.
- Durabilité : examiner la réparabilité, l’alimentation et la durée du support logiciel aide à éviter un objet prématurément inutilisable.
Pour réviser, analysez un objet avec quatre verbes : mesurer, traiter, agir, communiquer. Puis demandez-vous s’il doit respecter une échéance et ce qui fonctionne encore sans réseau. Vous distinguerez ainsi ses composants, ses contraintes et sa dépendance à la connexion.